iPIPE Roboter
Messung der Abnutzung von Versorgungsleitungen im Bergbau zur Vermeidung hoher Ausfallkosten.
Problemstellung
Im Bergbau transportieren Rohrleitungen aus Spezialstahl Füllgut (Kies, Beton), mit dem Hohlräume unter Tage aufgefüllt werden. Das Material verschleißt die Leitungen mit der Zeit.
Der Austausch dauert mehrere Wochen und kostete zum Zeitpunkt unserer Arbeiten allein bei einer 500-m-Leitung bis zu ca. 1 Million US$. Solange ist in den betroffenen Stollen kein Arbeiten möglich, die Ausfallkosten können mehrere 10 Millionen US$ erreichen.
Deshalb muss der Verschleiß beobachtet werden, damit Arbeiten rechtzeitig geplant werden können. Messungen am Beginn und am Ende eines Zeitfensters, zusammen mit Art, Korngröße und Menge des Füllguts, liefern den spezifischen Verschleiß und damit die Lebensdauer der Rohre.
Anforderungen
- Untersuchung vertikaler Rohrleitungen und Bohrlöcher mit 4–32 Zoll Durchmesser
- Längen bis 500 m (üblicher vertikaler Abstand zwischen den Stollen)
- Drei Kameras: axial nach vorn, radial auf die Rohrwand und axial nach hinten zur Beobachtung des Kabels
- Genauigkeit: 0,1 mm beim Abstandswert, 0,1° bei der Rotation, 0,25 mm bei der vertikalen Position
- Geschwindigkeit: 50 mm/s bei hoher (800 Umfangspunkte), 100 mm/s bei niedriger Auflösung (400 Umfangspunkte)
Lösungsansatz
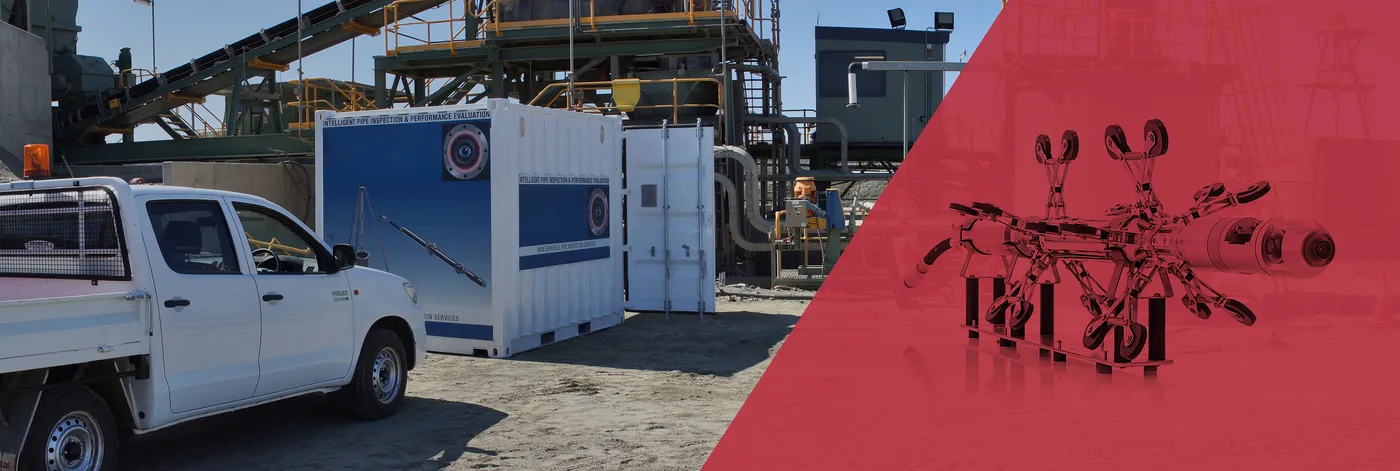
- Messroboter als gestreckter Zylinder: Elektronikeinheit mit Rotationsantrieb, Winkelsensor und Schleifring, zwei Zentriereinheiten für verschiedene Durchmesser, Messkopf mit Laserabstandssensoren und Kameras
- Kabeltrommel mit 500 m Kabel und 4-Quadranten-Antrieb mit Frequenzumrichter, Notbremse und Distanzmessung
- Arbeitsplatz für das Bedienpersonal mit Steuergerät, Konsole, Videomonitor und Computer
Trommel und Arbeitsplatz sind in Transportcontainern eingebaut. Die Mechanik entwickelte eine Partnerfirma in Sydney, die gesamte Elektronik und Software entwickelten wir.
Realisierung
- Proof of Concept des Lasermesssystems an Musterrohren des Kunden, Auswahl der Sensorik
- Entwicklung des Roboters mit unserer Partnerfirma und der zugehörigen Elektronik
- Software für statische und dynamische Messung, Aufnahme von Filmen und Fotos und Protokollierung der Daten
- Umbau einer Kabeltrommel auf 4-Quadranten-Antrieb, mit Steuerung, Distanzmessung und Datenübertragung zum PC
- Aufbau der Gesamtanlage im Transportcontainer in Sydney, erste Funktionstests
- Tests in Rohrleitungen mit 4 und 8 Zoll beim Kunden in Cardiff, Optimierung der Zentriereinheiten
- Praxistests in Minen in Kambalda/Kalgoorlie (Westaustralien, ca. 380 m lange Leitung) und Mt. Isa (Queensland)
Weiterentwicklung
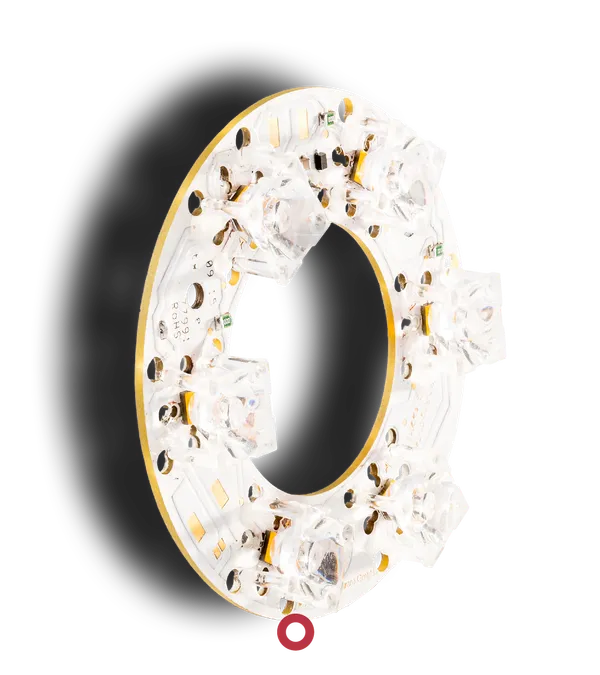
- Bessere Videoqualität durch hochauflösende SD- und HDTV-Kameras und verbesserte Beleuchtungsringe
- Erweiterung des Arbeitsbereichs auf 1.500 m Kabellänge (in bestimmten Minen notwendig)
- Elektrischer Antrieb für die Zentriereinheiten, damit der Roboter nicht blockiert
- Software für die Trendanalyse des Verschleißes: genauere Restlebensdauer, bessere Wartungsplanung, minimale Ausfallkosten